
ニューエラー NewEra 薄型平行移動型ハンドHP07シリーズ Φ12 JA:開方向調整機構
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。+もっと見る
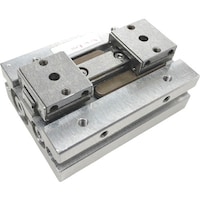
ニューエラー NewEra 薄型平行移動型ハンドHP07シリーズ Φ8 JB:閉方向調整機構
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。+もっと見る
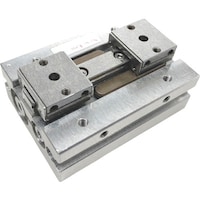
ニューエラー 薄型平行移動型ハンドHP07シリーズ Φ8 JB:閉方向調整機構 HP078JB
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。+もっと見る

ニューエラー NewEra タイミングハンドΦ8+Φ12JA:開方向調整機構付 HP07TR8JA 1個
位置決めレバーと把持レバーに時間差を付けて動作します。異形ピストンによる端面位置決めが可能です。レバー開閉のタイミング調整が容易にできます。ロボットハンド用に。
位置決めレバーと把持レバーに時間差を付けて動作します。異形ピストンによる端面位置決めが可能です。レバー開閉のタイミング調整が容易にできます。ロボットハンド用に。+もっと見る
ニューエラー NewEra タイミングハンドΦ8+Φ12JB:閉方向調整機構付 HP07TR8JB 1個
位置決めレバーと把持レバーに時間差を付けて動作します。異形ピストンによる端面位置決めが可能です。レバー開閉のタイミング調整が容易にできます。ロボットハンド用に。
位置決めレバーと把持レバーに時間差を付けて動作します。異形ピストンによる端面位置決めが可能です。レバー開閉のタイミング調整が容易にできます。ロボットハンド用に。+もっと見る
ニューエラー NewEra 薄型平行移動型ハンドHP07シリーズ Φ8 JA:開方向調整機構 HP078JA 1個
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。+もっと見る
ニューエラー NewEra 薄型平行移動型ハンドHP07シリーズ Φ12 JB:閉方向調整機構 HP0712JB 1個
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。
高精度ハンドです。薄型ハンドです。調整レバーの停止位置調整ができます。耐荷重耐モーメントに優れています。調整レバーがワーク大きさに関わらず一定位置に停止します。ロボットハンド用に。+もっと見る
スター精機アインツ事業部 アインツ ツールチェンジャー・ロボット側
ロボットハンドを短時間で簡単に交換できます。独自の離脱機構を搭載しています。(特許第4126074号)フェールセーフ機構内蔵です。エアーチェッキ弁内蔵です。
ロボットハンドを短時間で簡単に交換できます。独自の離脱機構を搭載しています。(特許第4126074号)フェールセーフ機構内蔵です。エアーチェッキ弁内蔵です。+もっと見る
スター精機アインツ事業部 アインツ ツールチェンジャー・ロボット側
ロボットハンドを短時間で簡単に交換できます。独自の離脱機構を搭載しています。(特許第4126074号)フェールセーフ機構内蔵です。エアーチェッキ弁内蔵です。
ロボットハンドを短時間で簡単に交換できます。独自の離脱機構を搭載しています。(特許第4126074号)フェールセーフ機構内蔵です。エアーチェッキ弁内蔵です。+もっと見る
スター精機アインツ事業部 アインツ ツールチェンジャー・ツール側
独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。ロボットハンドを短時間で簡単に交換できます。エアーオプションの追加が可能です。
独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。ロボットハンドを短時間で簡単に交換できます。エアーオプションの追加が可能です。+もっと見る
スター精機アインツ事業部 アインツ ツールチェンジャー・ツール側
独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。ロボットハンドを短時間で簡単に交換できます。エアーオプションの追加が可能です。
独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。ロボットハンドを短時間で簡単に交換できます。エアーオプションの追加が可能です。+もっと見る
スター精機アインツ事業部 アインツ ツールチェンジャー・ロボット側
ロボットハンドを短時間で簡単に交換できます。独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。エアーチェッキ弁内蔵です。(ロボット側)エアーオプションの追加が可能です。
ロボットハンドを短時間で簡単に交換できます。独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。エアーチェッキ弁内蔵です。(ロボット側)エアーオプションの追加が可能です。+もっと見る
スター精機アインツ事業部 アインツ ツールチェンジャー・ロボット側 OXWLB30 1個
独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。ロボットハンドを短時間で簡単に交換できます。エアーチェッキ弁内蔵です。(ロボット側)エアーオプションの追加が可能です。
独自の離脱機構搭載です。(特許第4126074号)フェールセーフ機構内蔵です。ロボットハンドを短時間で簡単に交換できます。エアーチェッキ弁内蔵です。(ロボット側)エアーオプションの追加が可能です。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 20mm 複動形 EHPE20C 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 10mm 複動形 EHPE10C 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 16mm 複動形 EHPE16C 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 25mm 複動形 EHPE25C 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 20mm 常時開単動形 EHPE20A 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。+もっと見る
ニューエラー NewEra ワイド型平行移動型ハンドHP08シリーズ シリンダ内径 16mm HP0816 1個
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 16mm 常時開単動形 EHPE16A 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。+もっと見る
ニューエラー NewEra ワイド型平行移動型ハンドHP08シリーズ シリンダ内径 20mm HP0820 1個
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra ワイド型平行移動型ハンドHP08シリーズ シリンダ内径 25mm HP0825 1個
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 25mm 常時開単動形 EHPE25A 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。+もっと見る
ニューエラー NewEra 平行移動型ハンドEHPEシリーズ シリンダ内径 10mm 常時開単動形 EHPE10A 1個
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。
スベリ機構の高把持力ハンドです。耐荷重耐モーメントに優れています。ロングポイントでのグリップが可能です。3方向からの取付けが可能です。常時開単動形ハンドです。ロボットハンド用に。+もっと見る
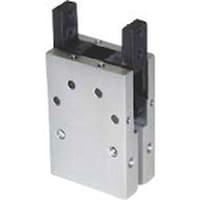
ニューエラー NewEra ワイド型平行移動型ハンドHP08シリーズ シリンダ内径 12mm HP0812 1個
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。
スベリ機構の高把持力ハンドです。ダブルピストン方式により高把持力です。ロングポイントでのグリップが可能です。貫通取付け穴を採用し取付性を向上しています。ロボットハンド用に。自動機のハンドツール用に。+もっと見る
25件中1~25件を表示中
- 1
